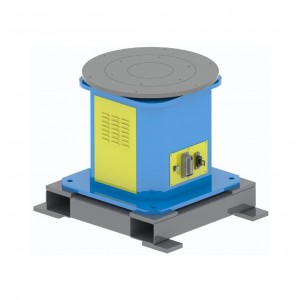
1. پیچیدہ ورک پیس کے مطابق ڈھالیں اور ویلڈنگ کی حد کو بڑھائیں۔
بڑے یا پیچیدہ ورک پیس جیسے کہ موٹی سٹیل پلیٹ کے فریموں اور تعمیراتی مشینری کی بالٹیوں کے لیے، پوزیشنر ورک پیس کو گھماتا اور ترجمہ کرتا ہے، جس سے روبوٹ کو اندرونی اطراف اور کونوں جیسے 'بلائنڈ سپاٹ' میں ویلڈ تک پہنچنے میں مدد ملتی ہے۔ جب MA1400 جیسے طویل رسائی والے روبوٹس کے ساتھ جوڑا بنایا جاتا ہے، تو یہ اضافی لمبے یا بھاری ورک پیسز کے لیے 'ون ٹائم کلیمپنگ، فل پوزیشن ویلڈنگ' حاصل کر سکتا ہے، جس سے جگہ کی غلطیوں کو کم کیا جا سکتا ہے۔
2. دستی مداخلت کو کم کریں، کارکردگی کو بہتر بنائیں اور حفاظت کو یقینی بنائیں
ورک پیس کی بار بار دستی ایڈجسٹمنٹ کی ضرورت نہیں ہے، جس سے 'خودکار پوزیشننگ اور لگاتار ویلڈنگ'، بیچ کی پیداوار میں ویلڈنگ کی کارکردگی میں 30%–50% اضافہ ہوتا ہے۔ پوزیشنر اعلی درجہ حرارت والے ویلڈز اور آرک لائٹ کے ساتھ انسانی رابطے کو روکنے، حفاظتی خطرات کو کم کرنے اور ویلڈنگ کے معیار میں آپریٹر کی مداخلت کو کم کرنے کے لیے حفاظتی رکاوٹوں کے ساتھ ہم آہنگی میں کام کرتا ہے۔
3. متعدد منظرناموں کے مطابق ڈھالیں، لچکدار پیداوار میں اضافہ کریں۔
Yaskawa روبوٹ TIG/MIG/MAG کے عمل کو سپورٹ کرتے ہیں اور انہیں سروو یا ہائیڈرولک پوزیشنرز کے ساتھ جوڑا بنایا جا سکتا ہے۔ ایلومینیم یا سٹینلیس سٹیل کی ویلڈنگ کرتے وقت، پوزیشنر کم رفتار پر آسانی سے گھومتا ہے جبکہ روبوٹ حقیقی وقت میں ایڈجسٹ ہوتا ہے، جس سے تھرمل ڈیفارمیشن کم ہوتی ہے۔ ورک پیس کی قسموں کو تبدیل کرتے وقت، پوزیشنر فوری طور پر فکسچر کو تبدیل کرتا ہے، اور روبوٹ ورک سٹیشن کی وسیع ایڈجسٹمنٹ کے بغیر پروگرام کو اپنانے کے لیے کال کر سکتا ہے۔